236/365

El robot ya no es una demostración

7 min de lectura

La financiación récord obtenida por la división de robótica de XPeng señala la transición de la IA física de las demostraciones espectaculares a la producción industrial.

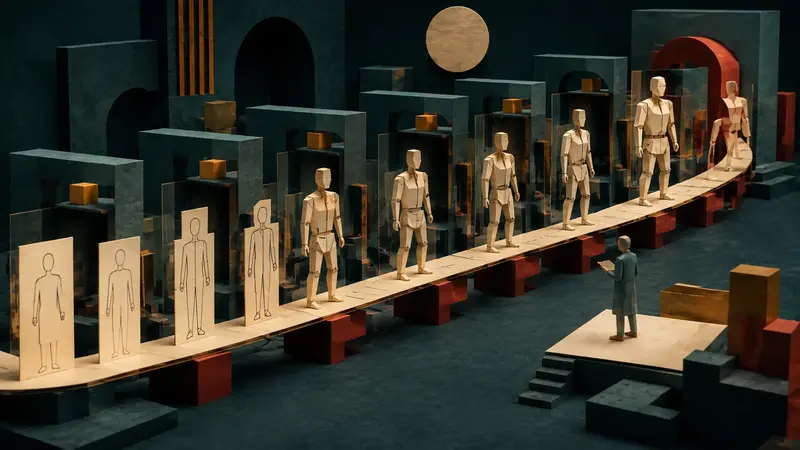
Una línea de producción artesanal transforma gradualmente siluetas dibujadas en figuras robóticas tridimensionales de papel.
NO LONGER
A DEMO
Imagen elaborada a partir del archivo fotográfico de Claudio Napoli

Durante años, el robot humanoide fue principalmente un espectáculo. Caminaba unos metros, saludaba, recogía un objeto y al instante se convertía en un vídeo viral. La demostración probaba que el gesto era posible, no que pudiera repetirse durante miles de horas dentro de una tienda o fábrica. La financiación anunciada por la división de robótica de XPeng el 24 de agosto cambia el enfoque del rendimiento a la escalabilidad.

La compañía recaudó más de 900 millones de dólares en su primera ronda de financiación externa, alcanzando una valoración superior a los 6300 millones de dólares. El capital se destinará a hardware, software, modelos físicos de IA, recopilación de datos y capacidad de fabricación. XPeng tiene como objetivo producir mil unidades humanoides IRON al mes para finales de 2026, inicialmente para entornos industriales y comerciales.

La IA física describe sistemas que perciben el mundo, comprenden parte de él y actúan a través de un cuerpo. Se diferencia de la IA que genera texto o imágenes porque cada error se topa inmediatamente con la materia: un objeto cae, una persona se ve obstaculizada o una máquina se detiene. En el mundo físico, una respuesta no basta con que parezca plausible. Debe respetar el peso, la fricción, la distancia, la energía y la seguridad.
Las empresas automovilísticas poseen numerosas capacidades útiles para esta transición: sensores, baterías, motores, control de movimiento, producción en masa y recopilación de datos a gran escala. Los robots humanoides reutilizan parte de esta infraestructura, pero se enfrentan a entornos menos predecibles que las carreteras: puertas, estanterías, herramientas y objetos diseñados para manos y cuerpos humanos.

El verdadero obstáculo no reside en lograr que el prototipo funcione correctamente, sino en conseguir que sea fiable. Un operario humano reconoce rápidamente una caja deformada, ajusta su agarre, evita a un compañero y comprende una instrucción incompleta. Un robot debe combinar visión, lenguaje, planificación y control con una latencia mínima. Cada componente puede funcionar bien de forma independiente y fallar al conectarse con los demás.

La producción en masa también revela lo que las demostraciones ocultan: el mantenimiento. Sensores sucios, articulaciones desgastadas, baterías degradadas y actualizaciones de software alteran el comportamiento con el tiempo. Un robot funcional debe ser diagnosticable, reparable y detenerse de forma segura. La IA física no es simplemente un modelo instalado en un cuerpo. Es un sistema industrial que continúa existiendo una vez finalizada la presentación.

El hecho de que NO YA SEA UNA DEMO marca un hito industrial, no la prueba de que el robot de uso general ya sea una realidad. La financiación de XPeng demuestra la gran cantidad de capital que se está destinando a la IA integrada y la urgencia con la que las empresas desean pasar del prototipo a la línea de producción. La prueba decisiva no será otro vídeo espectacular, sino un robot que realice el mismo trabajo de forma segura cada día, sin que ninguna cámara lo esté grabando.

La financiación récord obtenida por la división de robótica de XPeng señala la transición de la IA física de las demostraciones espectaculares a la producción industrial.

Palabras claveIA físicarobots humanoidesXPengIRONRobóticaIndustriaIA encarnadaFabricación
Fuente 01XPeng — La empresa de robótica recauda más de 900 millones de dólares↗Fuente 02Reuters — La unidad de robótica de XPeng está valorada en más de 6.300 millones de dólares.↗Fuente 03Robótica científica: la IA física se posibilita mediante hardware mecánico.↗Fuente 04CSET — IA física↗
← Volver a la página de inicio